
港大研發單馬達無人機 複雜環境飛行無阻
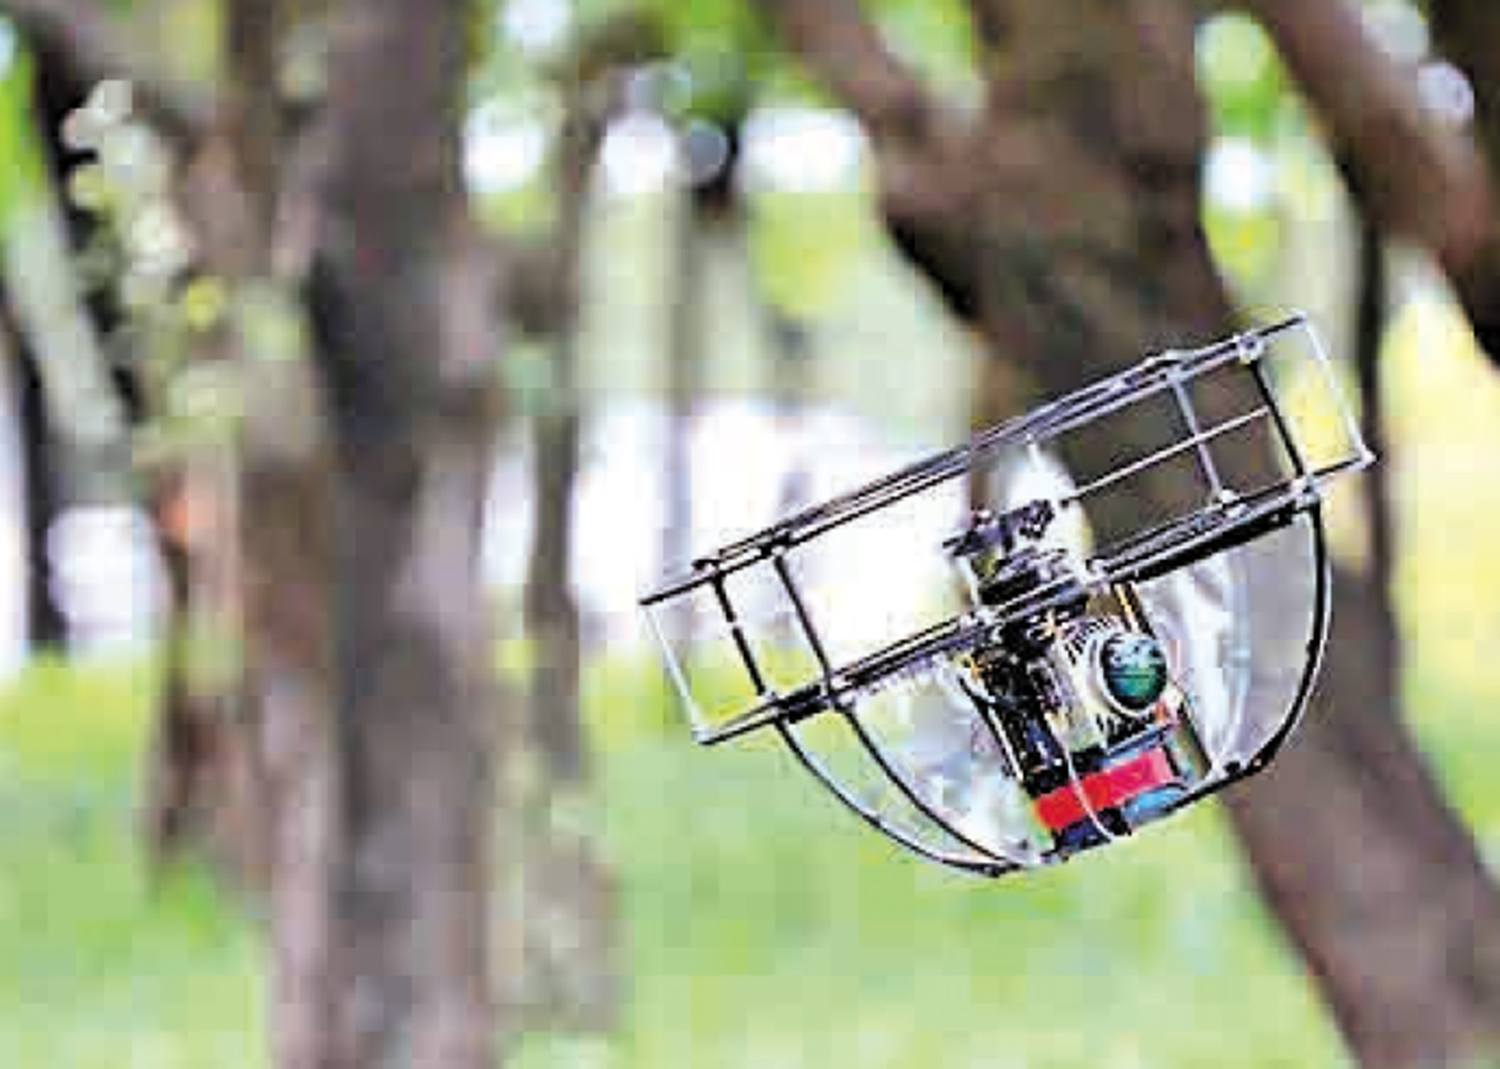
【大公報訊】記者郭如佳報道:特區政府積極推動低空經濟,目標將香港打造成為「低空創新應用亞太區樞紐」,無人機的角色舉足輕重。香港大學工程學院機械工程系的研究團隊,研發出的名為「PULSAR II」的單螺旋槳自主無人機,只需一個馬達驅動,可在樹林及地下停車場等複雜環境中高速飛行,並在碰撞測試中維持受控飛行。團隊指出,該款無人機藉機身持續自旋的特性,只需安裝一個激光雷達便可實現全方向的環境探測。
研究成果已於學術期刊《Nature Communications》上發表。研究團隊成員包括港大機械工程系張富副教授及研究助理教授陳楠等人。一般四旋翼無人機使用四個馬達控制飛行,若要擴大感測器觀察範圍,常要加裝更多相機、激光雷達或獨立的旋轉裝置。這些額外設備雖然強化了功能,但增加機體重量和耗電量,也令整套系統更加複雜。
團隊指出,PULSAR II採用一套特別設計的無斜盤機構,只需在馬達每圈旋轉的過程中,精確調節轉速,便能改變兩片槳葉的角度,產生控制飛行方向所需的力矩。無人機在飛行時機身會產生自然自旋,藉此獲得一般飛行器難以兼顧的高效率飛行和全方向感知優勢。
至於激光雷達透過發射及接收激光信號,測量與周圍物件的距離,協助無人機建立三維地圖。然而,即使採用較大視野的感測器,固定朝向時仍會有看不到的區域。研究團隊將一個激光雷達垂直安裝在機身上,配合無人機自身的旋轉,便能掃描包括上方天花板、下方地面及機身四周的空間。在實驗中,無人機起飛前只能建立局部的室內地圖;起飛後,隨着激光雷達不斷轉動,便可建立更完整、沒有原先盲區的三維點雲地圖。這讓無人機即使懸停在原地,也能掌握周圍障礙物的位置,再規劃下一步的飛行路線。
