世界首屆具身智能登山賽鳴鑼 近90支隊伍參加 複雜實景考驗硬實力 機器人競爬泰山古道
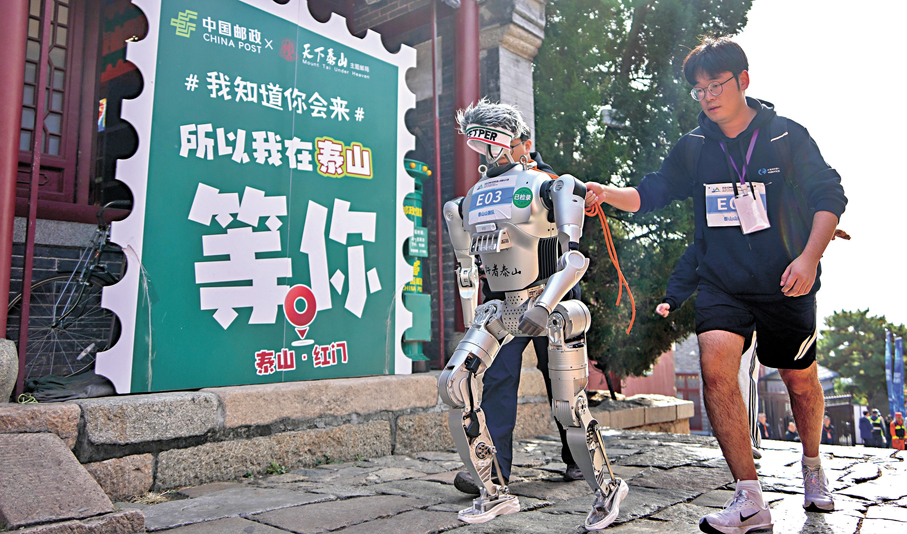
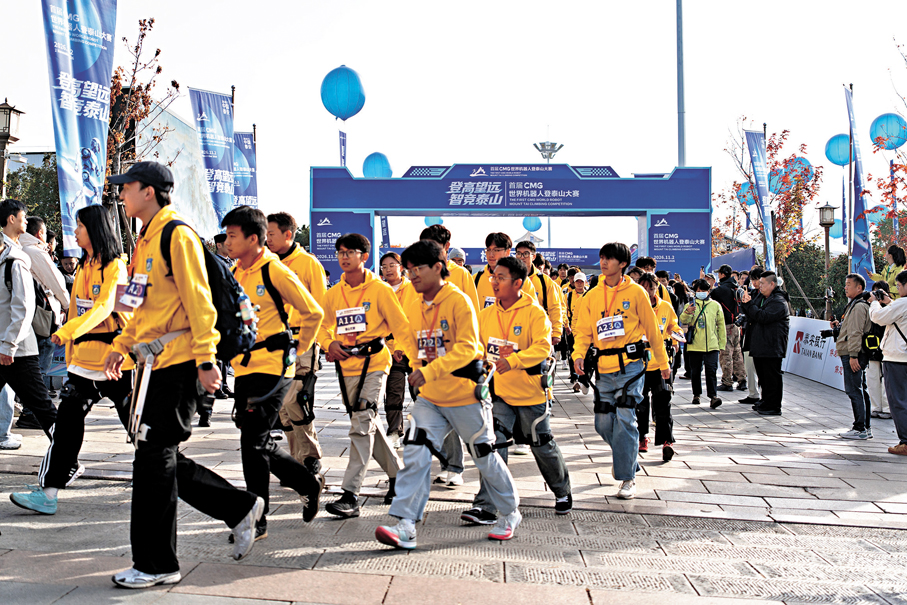
香港文匯報訊 綜合記者胡臥龍、實習記者任家萱及央視新聞報道,11月2日,首屆世界機器人登泰山大賽在山東泰安正式鳴鑼開賽。來自全國各地的近90支機器人參賽隊伍,攜前沿機器人科研成果集結東嶽,在泰山盤道上開啟登山大比拚。據悉,此次賽事不僅是人工智能技術從實驗室走向真實複雜場景的實戰實訓和集中展示,也是推動開放協同創新、促進技術落地應用的重要平台。以往不少比賽,更側重驗證機器人能不能做到;泰山登山賽,則是檢驗機器人能不能在高複雜度的現實裏穩定、可靠、持續地幹活。
大賽以「登高望遠 智競泰山」為主題,將泰山千年古道變身前沿科技賽場,是全球首個山嶽實景具身智能機器人競技賽事。本次大賽以紅門至中天門的登山步道為賽道,依託泰山山地複雜路況,打造機器人競技場景。全程約3.9公里、3,100多級台階。設置競速賽、專項賽兩大類別,人形機器人、四足機器狗、外骨骼機器人,分別在自主行進、複雜地形適應、負重攀登等方面同場競技。據了解,這些賽項對機器人的運動控制、動態平衡、環境感知等核心技術,都是巨大的考驗。
告別「盲爬」自主完賽成績優
人形機器人競速賽是當日賽事的焦點。經過激烈角逐,智身凌岳隊以27分26秒的成績獲得人形機器人競速賽冠軍,並用時55分34秒獲得人形機器人競速賽挑戰賽段「勇闖巔峰獎」。優寶特機器人隊以36分18秒的成績自主完賽,獲得人形機器人競速賽亞軍,展現了不凡的實力。
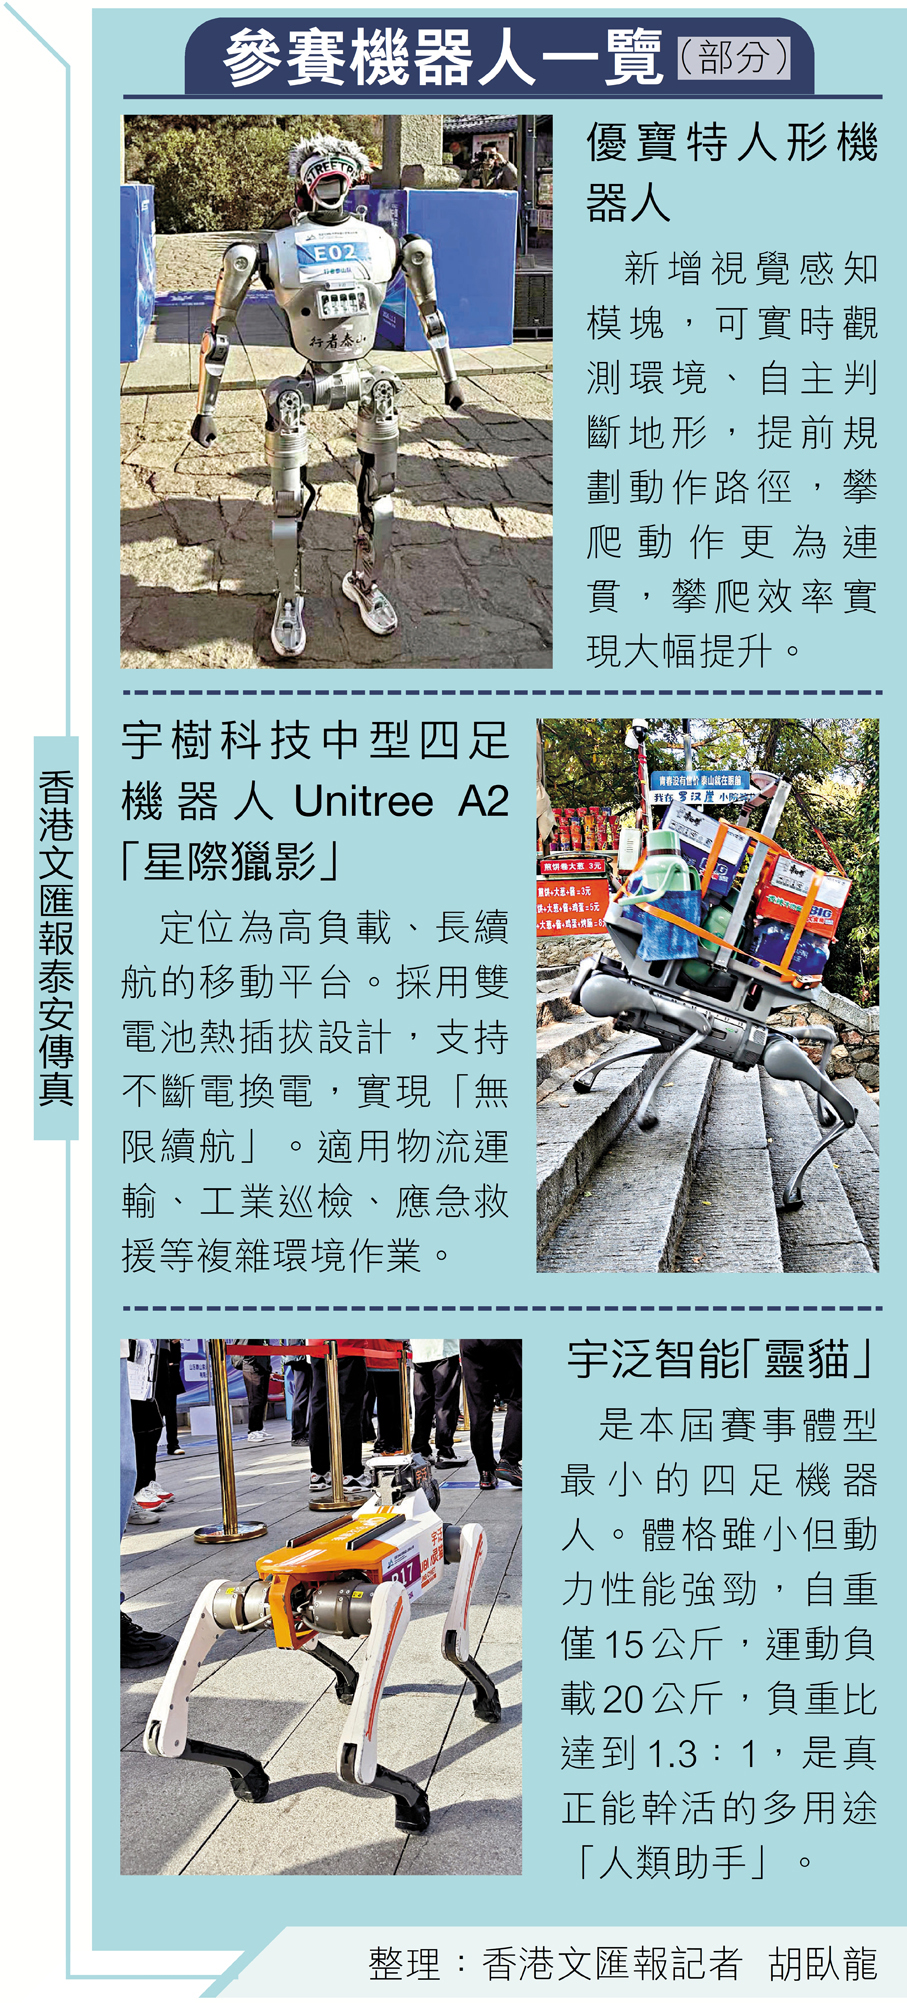
據山東優寶特智能機器人有限公司副總經理周彤介紹,優寶特旗下人形機器人是首個登上泰山的人形機器人,今年產品迎來全方位升級。告別去年僅靠觸覺的「盲爬」模式,機器人新增視覺感知模塊,可實時觀測環境、自主判斷地形,提前規劃動作路徑,攀爬動作更為連貫,攀爬效率實現大幅提升。
而北京靈翌科技隊機器狗也自主完成攀登,團隊工作人員僅隨行值守應急,同樣取得了優異的成績,斬獲足式機器人競速賽冠軍。北京靈翌科技隊團隊成員劉佳瑞表示,為適配泰山平地、台階頻繁交錯的獨特路況,前期團隊針對性優化步態算法,搭配雷達、5G與衛星定位,實現自主感知、實時決策。
賽事數據助力山地搜救等應用
機器人登泰山,面臨三重極限考驗。第一重考驗是環境感知能力。泰山古老石階紋理雜亂、反光多變,陰雨天還會有水漬反光,機器人需要實時感知、理解周遭環境。依靠激光雷達、深度相機做多傳感器融合,實時掃瞄、重建台階三維形態。算法難以直接套用固定的台階模板,更依賴現場識別台階邊緣、實時規劃落腳點,找準每一步落在哪裏。
第二重考驗是平衡控制能力。相比四足機器狗,雙足人形機器人在台階場景下維持平衡通常難度更高,每一步都要動態調整重心。人登山時,會下意識根據台階高低、路面濕滑程度,隨時調整步幅、落點和重心。而機器人,需要算法和硬件協同配合:足底搭載力傳感器,落地時及時檢測受力衝擊;腿部關節依靠柔順控制,像彈簧一樣緩衝受力;同時算法提前調整軀幹姿態、規劃落腳位置。
第三重考驗,就是能耗。持續爬坡、高頻感知、反覆調平,每一步都在調動電機與算力,非常耗電。想要控能耗,參賽團隊要從硬件、算法兩端發力:選用高效率關節電機,降低運行損耗、提高能量利用效率;同時優化步態規劃,減少不必要的姿態震盪和冗餘運動,省下寶貴電量。
機器人登泰山的意義,早已超出一場競技比拚。泰山,就是一個天然、高複雜度的開放測試場;面對台階、雨水、潮濕、塵土等複雜條件,機器人通過比賽採集到的各種數據,都可以轉化為後續任務訓練和算法優化的基礎,未來有望在山地搜救、野外巡檢等真實場景裏發揮重要作用。
