
港產具身智能④/港科大比亞迪具身智能聯合實驗室 建自主學習體系 機械人升級 破解運動關節協調難題
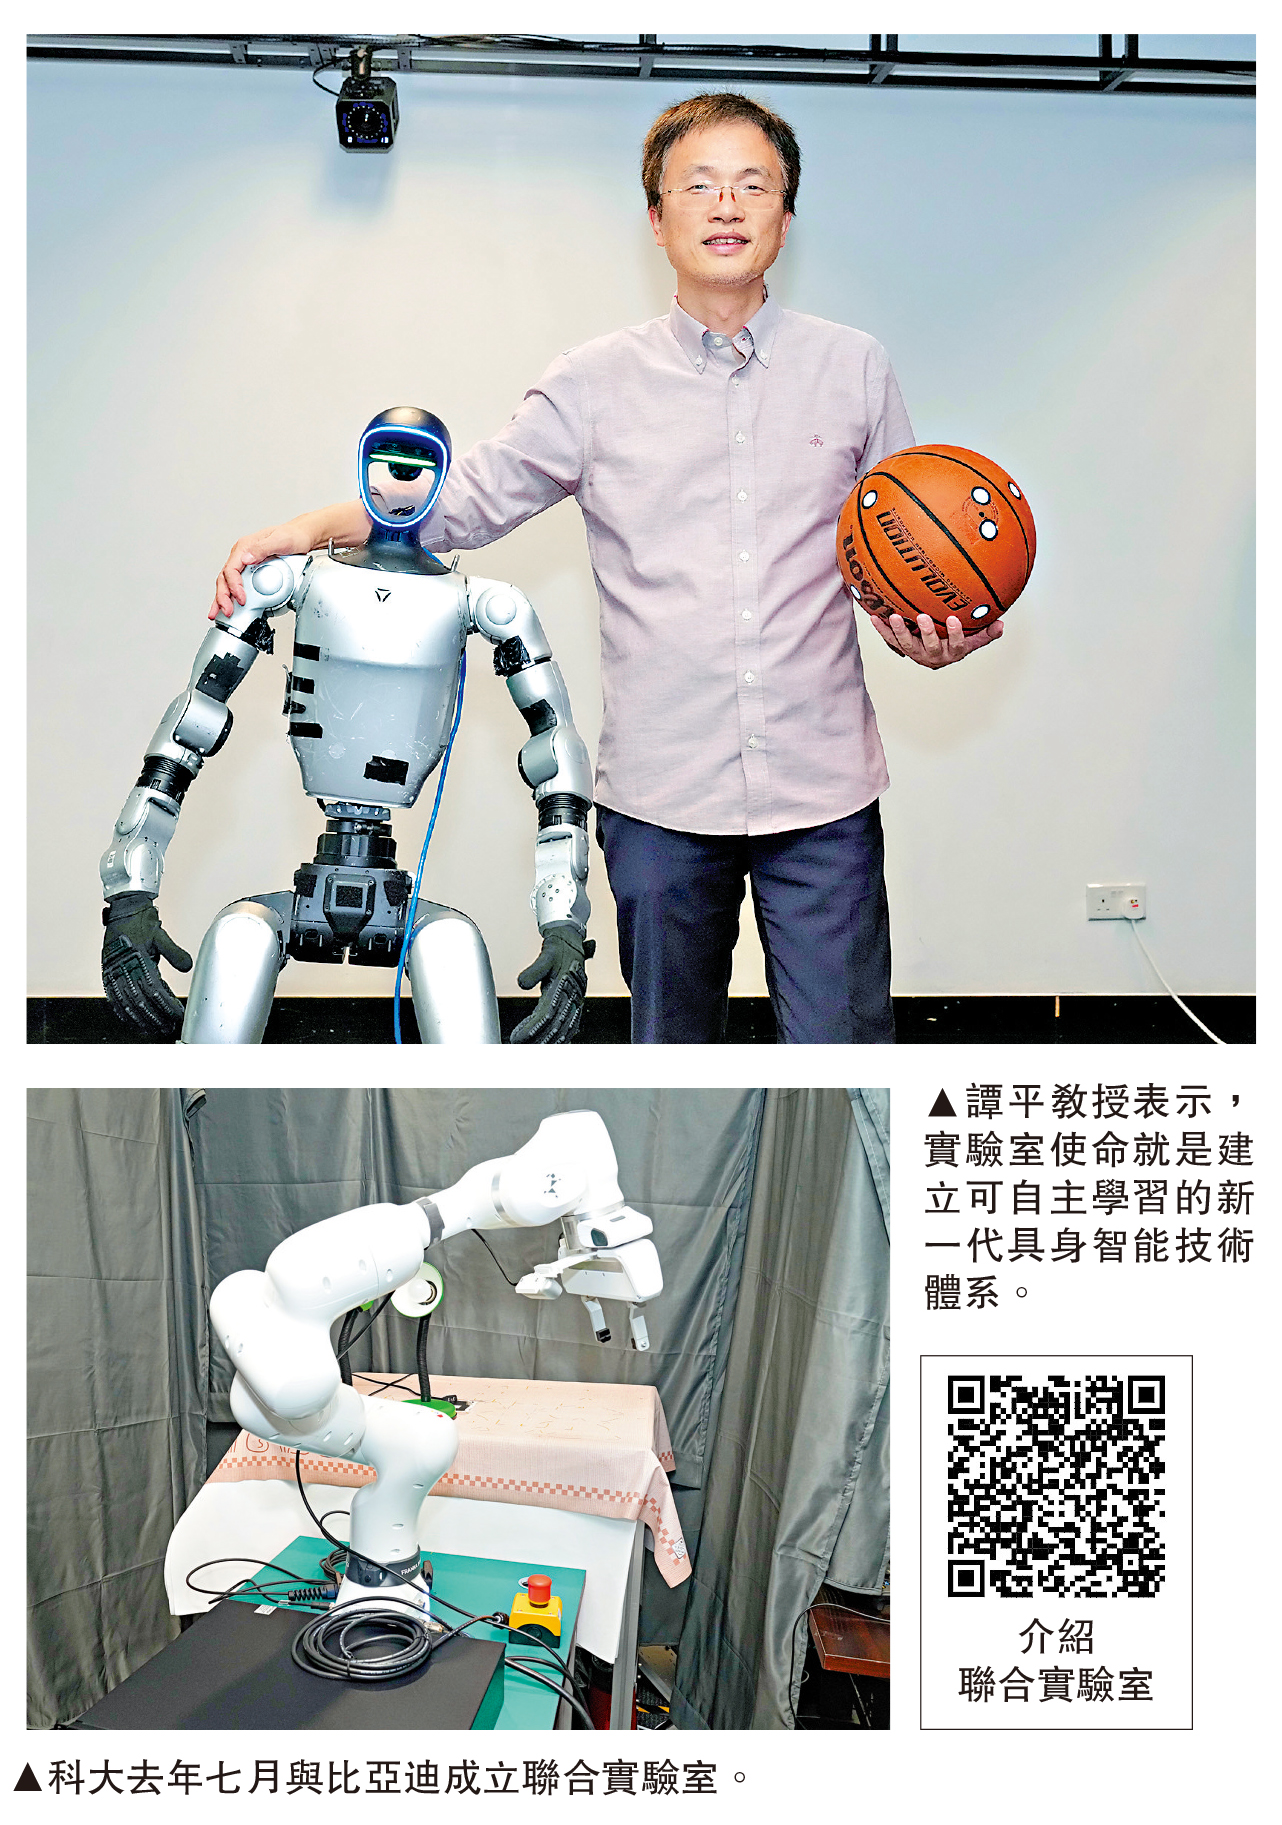
香港積極建設國際創科中心,全力布局人工智能與機械人產業,各大高校持續深耕具身智能前沿研發。香港科技大學去年7月與比亞迪成立具身智能聯合實驗室,通過高校的基礎研究成果,結合企業的工程落地驗證、場地測試情況等前線應用反饋,聯合攻關數據驅動型機械人大模型技術,推動機械人從實驗室演示走向產業真實落地。
聯合實驗室主任、科大工學院行政總監譚平教授日前接受《大公報》專訪表示,實驗室首年研發已取得三大階段性重大突破:即人形機械人高動態運動技術、穿戴式多模態人體行為數據採集系統及4S店商業服務機械人。其中,譚平教授主導的人形機械人高動態運動技術,便是在與人類打籃球的過程中,同步採集人球互動4D時空數據,成功攻克「人體動作映射至機械人異構關節」核心難題。目前,實驗室首階段八大研究課題已有五項順利結題,餘下三項將於今年底收官,第二年全新研發項目亦已進入規劃階段。\大公報記者 盛德文(文) 麥潤田(圖)
「相信未來2、3年內,機械人將可實現穿針引線、摺紙飛機等高難度的精細操作,技術瓶頸將逐步被攻克,並走向各種真實場景應用。」譚平表示,傳統機械人受制於預設程式,只能執行固定動作、無法跨場景泛化,難以適應現代產業靈活生產需求。聯合實驗室核心使命,就是透過校企深度融合,建立可自主學習、高泛化性的新一代具身智能技術體系,「讓機械人透過模仿與自主學習,在複雜真實場景裏獨立完成各類作業任務」。
機械人打波動作流暢絲滑
實驗室成立首年實現三大階段性重大突破。其中,譚平團隊以籃球互動為研究載體,採集人球互動4D時空數據。大公報記者在科大的聯合實驗室,見到這款約1.3米高的機械人正和科大研究團隊人員互相拋擲籃球,機械人熟練運球、傳球,身手矯健,動作流暢絲滑,失手時更會迅速作出救球動作。譚平介紹,該項技術一來成功攻克「人體動作映射至機械人異構關節」核心難題,「因為機械人和人關節結構很多方面是不一樣的,如何把它遷移過去,完成同樣的技能,是蠻有挑戰的。」譚教授續指,技術二來解決了過去機械人無法精準模仿人類高動態、高協調肢體交互的短板,後續拓展到工廠需要肢體協調、精密物件互動的工業場景。
擬優化汽車服務場景定制
第二項突破是穿戴式多模態人體行為數據採集系統。設備整合頭戴全景相機與慣性感測器,輕便易攜、適配真實作業環境,可完整記錄人體姿態、移動軌跡、操作細節等全量行為數據,將工人日常作業轉化為高品質訓練素材,徹底解決業界機器人訓練數據稀缺、學習效率低下的痛點;第三項成果為4S店商業服務機械人,針對汽車服務場景優化定制,使機械人可獨立完成製作簡單飲品、小食等點單任務,同時亦相信比亞迪在該項目上有許多專業的資源。譚平並透露,團隊與比亞迪的最初合作框架是涵蓋自動駕駛領域,惟去年因企業年度內部需求調整,未有立項相關課題。但港科大相關技術儲備充足,產業端如有需求可隨時重啟合作。
譚平表示,未來實驗室將重點攻關三大核心技術:一是優化無侵入式穿戴數據採集設備,實現工人無感作業、不影響生產效率,高精度採集4D結構化作業數據,搭建高品質訓練數據庫;二是研發泛化型世界模型,讓機械人掌握通用作業邏輯,面對全新物件與場景可自主推理生成動作,無需逐場景編程;三是建構全鏈路複雜任務體系,整合對話交互、多動作串聯、突發狀況調整,支援複雜場景下全流程自主作業。
聚焦工業製造商業服務
技術落地將聚焦兩大核心場景:工業智能製造方面,以機械人替代高重複、高強度的裝配與物料轉運工序,提升工廠自動化水平;線下商業服務方面,覆蓋汽車4S店、餐飲零售等場景,實現接待、落單、配送全流程智能服務,全面提升產業營運效率,推動香港具身智能科研成果穩步走向產業大規模落地。「我們非常期待落地應用的這一天,但整個研究它還是需要循序漸進的,有一個過程。」譚平說:「我希望我們在未來兩三年的樣子能有一些階段性的產出,落到產線上去。」
