【科學講堂】自動駕駛「黑箱」透明化 助理解AI判斷邏輯
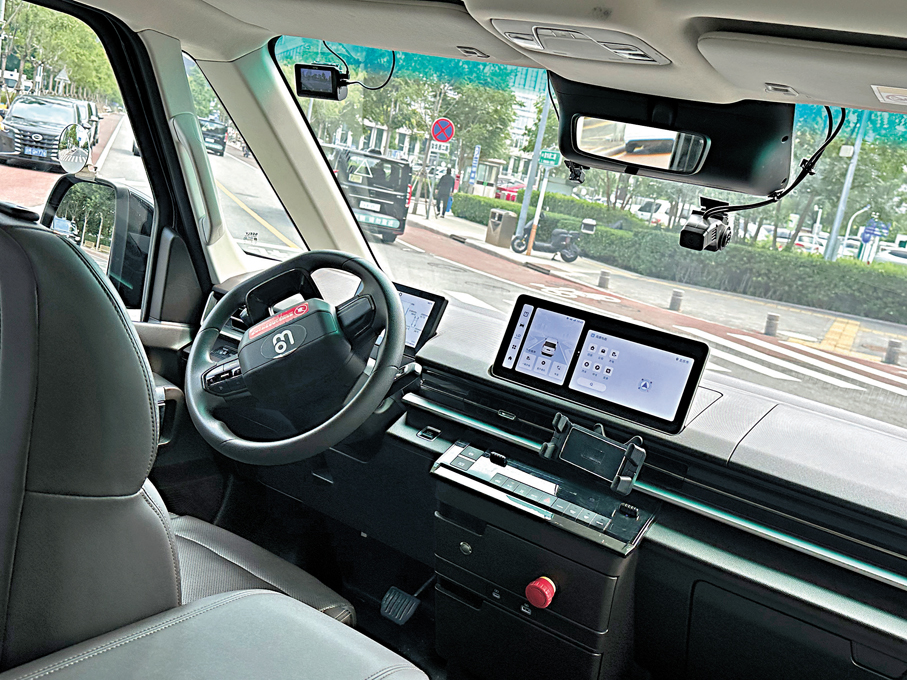
如果一輛自動駕駛汽車突然停在馬路中心,路上的人類司機可能會很困惑:究竟是因為車輛偵測到連人類司機也沒有察覺到的風險而停下來,還是背後的人工智能(AI)出現了誤判?如果人們無法理解人工智能系統的運作原理,就很難與之互動,也難以決定如何優化它。近日有研究人員嘗試改良演算法,讓自動駕駛汽車所作的決定變得更透明、更容易理解。現在就讓我們探討一下這個課題。
與現今不少人工智能系統類似,自動駕駛汽車亦運用深度神經網絡分析周遭複雜的環境。要幫助司機明白自動駕駛汽車究竟在做什麼,其中一種方法是開發另一個模型,專門把這些神經網絡運算的結果轉化成我們能夠理解的語言。不過,自動駕駛系統所作的決定往往性命攸關,我們自然希望能夠更直接地解讀它的思考過程。
「概念瓶頸模型」正可以滿足這一需求,將特定模型所處理的信息與各種人類熟悉的概念連結起來。以自動駕駛為例,模型所處理的信息可能是一串數字,通常人類用戶不能直接理解其含義及作用,但「概念瓶頸模型」可以識別出信息所代表的是「正在接近一輛停下來的車」或「附近有騎單車的人」。
其後,將這些概念輸入到負責決策的模組,從而更容易利用人類熟悉的概念,理解「路面狀況」與「汽車決策」之間的關係。然而,若要重新訓練一個本來已訓練好的高效能模型,把它「改造」成更易解讀的版本,不僅聽起來耗費資源,還可能削弱原模型的效能。
為了解決這個困難,CW-Net 這個演算法先採用一個已預先訓練好的系統:這個模型專門利用專業司機提供的數據,規劃車輛的行駛路線。CW-Net 修改這個規劃模型,將「車輛行駛路線」與人類熟悉的概念連接起來,並額外訓練一個模組,利用這些概念去複製原規劃模型的推算結果。由於系統中許多部分都沒有被改變,因此不必從頭重新訓練整個系統;而且在電腦模擬中,CW-Net 的表現與原規劃模型相差不到百分之一。
簡單來說,自動駕駛汽車的人工智能就像一位開車技術極好、但沉默寡言的司機。它車開得很穩,但你完全不知道它為什麼加速、減速或突然停車。你問它,它也說不出個所以然。這個「說不出為什麼」的狀態,就是所謂的「黑箱」。
「概念瓶頸模型」負責即時翻譯
CW-Net 就是要在司機旁邊放一個「即時翻譯員」。它被直接嵌入到人工智能規劃器的中間層,強制人工智能在決定方向盤怎麼轉、油門剎車怎麼踩之前,必須先經過一層「人類概念」的判斷,例如「正在接近一輛停下來的車」。這樣,AI的決策流程就變成:看到畫面→判斷符合哪些人類概念→根據這些概念決定動作。
為確保「翻譯」忠於原意且不影響開車表現,CW-Net被訓練成必須忠實反映原AI的判斷邏輯,而在模擬測試中,車輛的駕駛表現幾乎沒有改變,差異不到百分之一。CW-Net最大的作用,是把「無法解釋的決策」變成「可以討論的判斷」。有了它,工程師就能檢驗AI的判斷是否合理,駕駛也能知道何時該提高警覺,甚至改回人手操控。
研究人員其後在私人道路上測試 CW-Net 的效果,發現一些有趣案例,顯示自動駕駛汽車的決策邏輯可能與人類司機大不相同。例如,當自動駕駛汽車在騎單車人士面前停下來,一般人通常會認為,這是因為汽車偵測到附近的單車;但在部分測試案例中,CW-Net 顯示,與「附近有單車」相關的概念概率低於百分之一,未足以令規劃模型將其視為危險。汽車最終停下來,其實是因為另一個後備安全系統偵測到碰撞即將發生,於是立即煞車。
人工智能的能力愈來愈強,但更深入了解它們如何作決定,對我們人類而言仍然十分重要。本文介紹的 CW-Net 有助我們反思:自動駕駛汽車從偵測附近環境到決定行車路徑,其中仍有許多過程值得我們進一步研究。
●杜子航 教育工作者 早年學習理工科目,一直致力推動科學教育與科普工作,近年開始關注電腦發展對社會的影響。
